 språk



Lågt glapp Högprecisionsmoment AHB Planetväxellåda Reducerare
Planetär reducering
Funktioner hos planetreducerare 1. Tyst: Använd spiralformade kugghjul för att upp...
Se DetaljerNär en kollaborativ robots handledsled driver med 0,08 mm under en belastning på 1,5 kg, är den felaktiga komponenten sällan servomotorn. Det är reduceringen. I robotkopplingstillämpningar avgör beslutet om harmonisk drivning kontra planetväxellåda positionsnoggrannhet, vridmomentdensitet, överensstämmelse och kostnad mer än någon annan underenhet. Den verkliga frågan är inte vilken teknik som är bättre abstrakt, utan vilken som matchar ledens rörelseprofil.
Den här guiden jämför båda teknikerna med hjälp av mätbara parametrar: glapp, vridstyvhet, vridmomentdensitet, hastighetskapacitet och livslängd. Det avslutas med ett praktiskt urvalsramverk som en konstruktör kan tillämpa innan han lägger en beställning.
För robotleder ger en harmonisk drivning lägre glapp och högre vridmomentdensitet, medan en planetväxellåda ger högre styvhet och bättre kostnad per newtonmeter.
Glapp är den fria vinkelrörelsen för utgången när ingången hålls. I en robotled visar den sig som en dödzon i styrresponsen och som positionsfel när riktningen vänder. En harmonisk drivenhet deformerar en flexspline med en våggenerator, vilket skapar två ingreppszoner med nästan inget mellanrum. En typisk harmonisk drivenhet når ett glapp på 1 bågmin eller bättre, och många modeller uppnår 0,5 bågmin. En standardplanetväxellåda har ett internt spel mellan solhjulet och planetväxlarna, så spelet faller vanligtvis mellan 3 och 15 bågminut; precisionsplanetenheter når 1 till 3 bågmin till ett högre pris.
Vridmomentdensitet, vilket betyder nominellt vridmoment per ytterdiameterenhet, är det andra avgörande talet. Flexspline hos en harmonisk drivenhet omsluter en cirkulär spline med stor diameter, så samma paketstorlek levererar ungefär två till tre gånger vridmomentet jämfört med en jämförbar planetväxellåda. För en robotled innebär det en mindre och lättare handled med samma lastkapacitet. En planetväxellåda behöver mer radiellt utrymme för sina planetväxlar, vilket gör den tyngre för samma utgående vridmoment.
| Parameter | Harmonisk drift | Planetväxellåda |
| Motreaktion | 1 bågmin or better | 3-15 arcmin |
| Vridmomentdensitet | 2-3x baslinje | Baslinje |
| Ingångshastighet | 3 000-4 000 rpm | 5 000-10 000 rpm |
| Effektivitet | 70-85 % | 90-97 % |
| Stötbelastning | Låg | Hög |
När kravet är precisionshållning harmonisk reducering djupdykguide täcker kontrollimplikationerna av nästan noll bakslag mer detaljerat.
 Flexibel kugghjulsreducerare i BSHF-serien med ihålig axel Denna harmoniska reducerare erbjuder nästan noll glapp och hög styvhet, vilket gör den idealisk för precisionshållningsapplikationer. Dess kompakta design med ihåliga skaft passar utrymmesbegränsade robotleder, och den låga vridstyvheten påverkar styrinställningen. Visa produkt →
En harmonisk drivning har lägre vridstyvhet än en planetväxellåda, men den har också nästan inget glapp, och den handeln förändrar hur styrenheten reagerar.
Vridstyvhet är motståndet mot vinkelavböjning under belastning. En planetväxellåda, med flera planetväxlar i rullande kontakt, är stel; en liten enhet kan visa 5 till 10 Nm per bågmin. En harmonisk drivning är mjukare, eftersom flexspline är designad för att böjas. Den lägre styvheten, i kombination med noll-glappsgapet, gör positionsslingan mer förutsägbar men sänker torsionsresonansfrekvensen.
En harmonisk drivenhet byter ut styvhet mot noll glapp. För precisionshållning vid låg hastighet är detta nästan alltid det bättre alternativet.
Om roboten utför punkt-till-punkt-positionering vid låg hastighet med liten nyttolast, vinner den harmoniska drivningen. Om fogen måste avvisa yttre krafter eller hantera hög acceleration är den styvare planetväxellådan lättare att stabilisera, eftersom reglerslingan kan arbeta med en högre bandbredd utan spännande strukturella lägen.
En planetväxellåda är det rätta valet för robotkopplingar som behöver inmatningshastigheter över 4 000 rpm, måste överleva stötbelastningar eller måste hålla sig inom en stram budget.
Planetväxellådor är vanliga inom robotteknik eftersom de är effektiva, med 90 till 97 % per steg, robusta och prisvärda. De körs med ingångshastigheter på 5 000 till 10 000 rpm, medan en harmonisk drivning normalt är begränsad till 3 000 till 4 000 rpm eftersom flexspline tröttnar ut snabbare vid hög hastighet. Planetdreven delar belastningen över flera kontaktpunkter, så stötkrafter fördelas. En harmonisk frekvensomriktares tunna flexspline kan permanent deformeras under överdrivet toppvridmoment eller en kollision. Kostnaden är en tredje faktor: en planetväxellåda med samma ramstorlek kostar vanligtvis 30 till 50 procent mindre än en harmonisk drivning. För en robot med sex eller sju leder är denna skillnad signifikant.
I praktiken sätter många robottillverkare en harmonisk drivning på handledslederna och en planetväxellåda på axel- och armbågsaxlarna.
 AHL Series Helical Planetary Reducer för servomotorer Denna spiralformade planetväxellåda ger mjuk drift med låg ljudnivå och hög vridmomentkapacitet. Dess integrerade lager och underhållsfria fett minskar stilleståndstiden, vilket gör den till ett kostnadseffektivt val för axel- och armbågsaxlar i industrirobotar. Visa produkt →
Välj reducering genom att börja med kravet på positionsnoggrannhet, kontrollera sedan kontinuerligt vridmoment och hastighet och slutligen jämföra kostnad och livslängd.
Att arbeta igenom skarvens verkliga krav i ordning förhindrar det vanligaste misstaget, som är att beställa en reducering som är överdimensionerad för vridmoment men underdimensionerad för noggrannhet.
| Gemensam funktion | Rekommenderad reducering | Nyckelspecifikation att verifiera |
| Handledsrotation | Harmonisk drift | Motreaktion 1 arcmin or better |
| Axelaxel | Planetväxellåda | Nominellt vridmoment vid maxvarvtal |
| Gripaxel | Planetväxellåda | Ingångshastighet above 5,000 rpm |
| Verktygsfläns | Harmonisk drift | Noll glapputgång |
Beställ ett prov av båda teknologierna på samma ramstorlek och mät positionsfel med sluten slinga på ett laddat testställ. Uppgifterna avgörs snabbare än ett leverantörsdatablad.
BEITTO tillverkar planetariska, flexibla växlar och reducerare med flera utgångar, så en robotkoppling kan specificeras från lagerförda produktfamiljer istället för att låsas till en enda teknologi.
Zhejiang Beitto Transmission Technology Co., Ltd. (BEITTO) bygger planetreducerare med hög precision i 18-serier, flexibla växellådsreducerare i BSHF-, BCSF- och BCSG-serierna och en TD-serie för en-ingångstransmission med flera utgångar. Företaget driver en 12 000 kvadratmeter stor fabrik med mer än 90 anställda och över 20 års erfarenhet av växellådsindustrin. BEITTOs produktionsgolv följer japanska precisionstillverkningsmetoder och strikt kvalitetskontroll, vilket är viktigt när en fog måste hålla nominellt vridmoment under en lång livslängd.
För robotfogflexibilitet och lastkapacitet ger TDCR-serien en kompakt multi-output-konfiguration. Den TDCR-serien är designad för att förbättra robotledens flexibilitet och lastkapacitet med bibehållen lågt glapp.
 TD-CR-serien med hålaxel spiralfasreducering Med en ihålig axelutgång och lågt glapp, förbättrar denna vinkelväxelreducerare robotens flexibilitet och belastningskapacitet. Dess underhållsfria design och flexibla montering förenklar integrationen och erbjuder ett komplement till harmoniska drivsystem för fleraxliga system. Visa produkt →
Genom att välja från en leverantör som tillverkar båda typerna undviker man delnumret med att blanda två märken på samma robot.
Nyckelalternativ: använd en harmonisk drivning för precision och en planetväxel för hastighet och kostnad.
En harmonisk enhet har lägre spel, vanligtvis 1 bågmin eller bättre. En precisionsplanetväxellåda når 1 till 3 bågmin, men en standardplanetenhet faller vanligtvis mellan 3 och 15 bågminut.
Det kan den, men fogen kommer att ha högre glapp och lägre vridmomentdensitet för samma ramstorlek. Planetväxellådan kommer också att gå snabbare och klara stötbelastningar bättre, vilket kan vara en fördel i en handled med gripaxlar.
Den största risken är att välja enbart baserat på nominellt vridmoment. Många ingenjörer glömmer att kontrollera vridstyvhet, ingångshastighet och fogens faktiska repeterbarhet. En för mjuk reducering kan orsaka svängningar, och en som är för långsam för motorns maximala hastighet kommer att förkorta dess livslängd.
Börja med det kontinuerliga vridmomentet vid leden, multiplicera med en toppfaktor på 2 till 3 för acceleration, bekräfta sedan den erforderliga ingångshastigheten. Om leden behöver precisionshållning, verifiera även glappet och styvheten mot positionskontrollslingan.

Funktioner hos planetreducerare 1. Tyst: Använd spiralformade kugghjul för att upp...
Se Detaljer
Planetära reducerare har använts i stor utsträckning i många branscher för deras prestanda. Deras...
Se Detaljer
Med sina högprecisionsegenskaper kontrollerar planetreduceraren spelet framgångsrikt inom 3 minut...
Se Detaljer
Planetreduceraren har en spiralformad växeldesign, vilket möjliggör smidig och tyst drift och ger...
Se Detaljer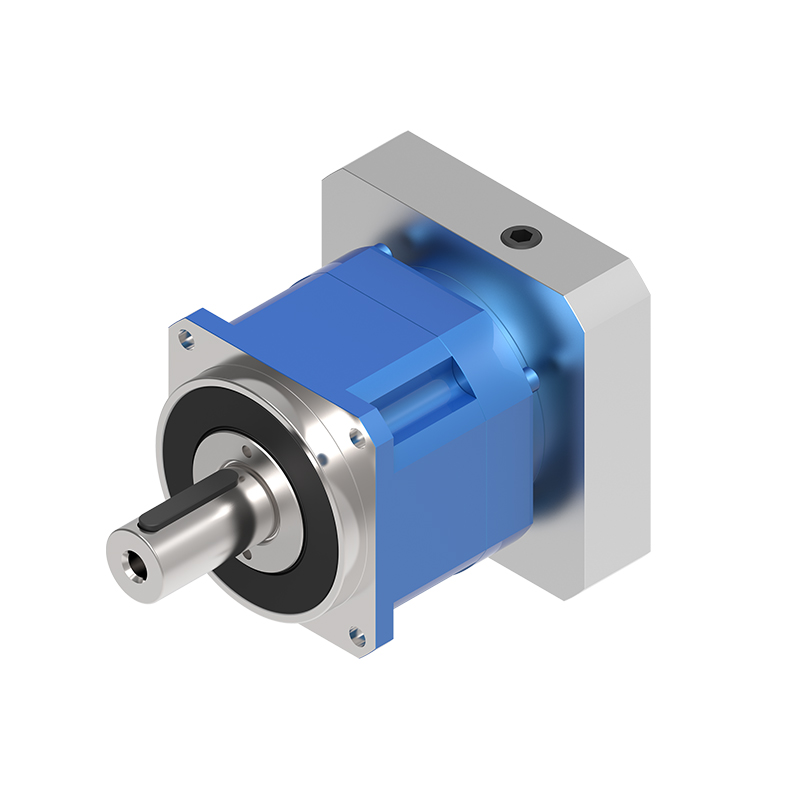
1. Spiralformad växeldesign Hastighetsreduceringsmekanismen antar en spiralformad växeldesign,...
Se Detaljer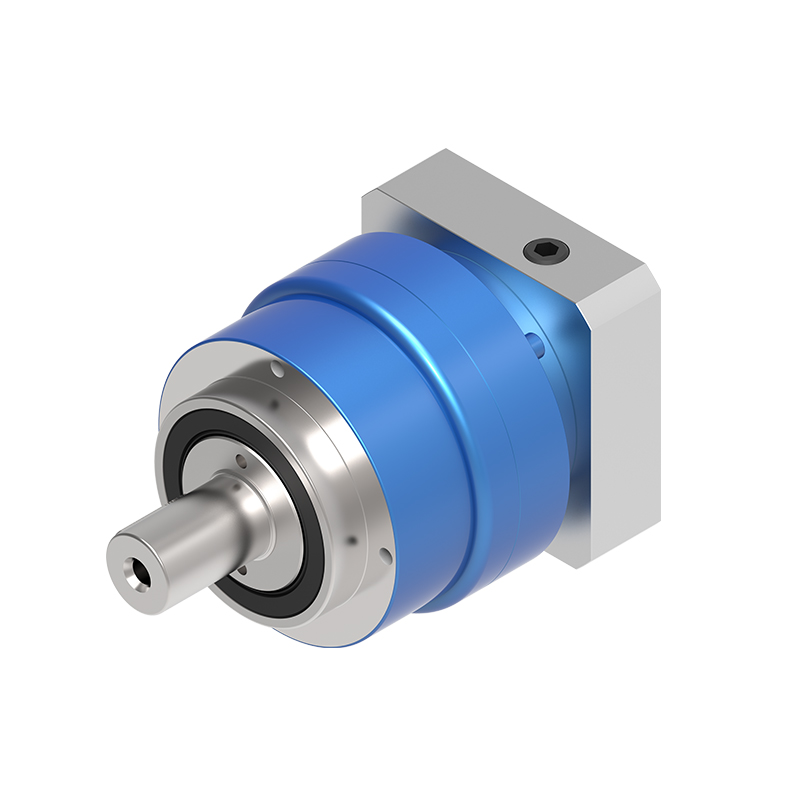
Innovativ spiralformad växelstruktur Reduktionsmekanismen introducerar en innovativ spira...
Se Detaljer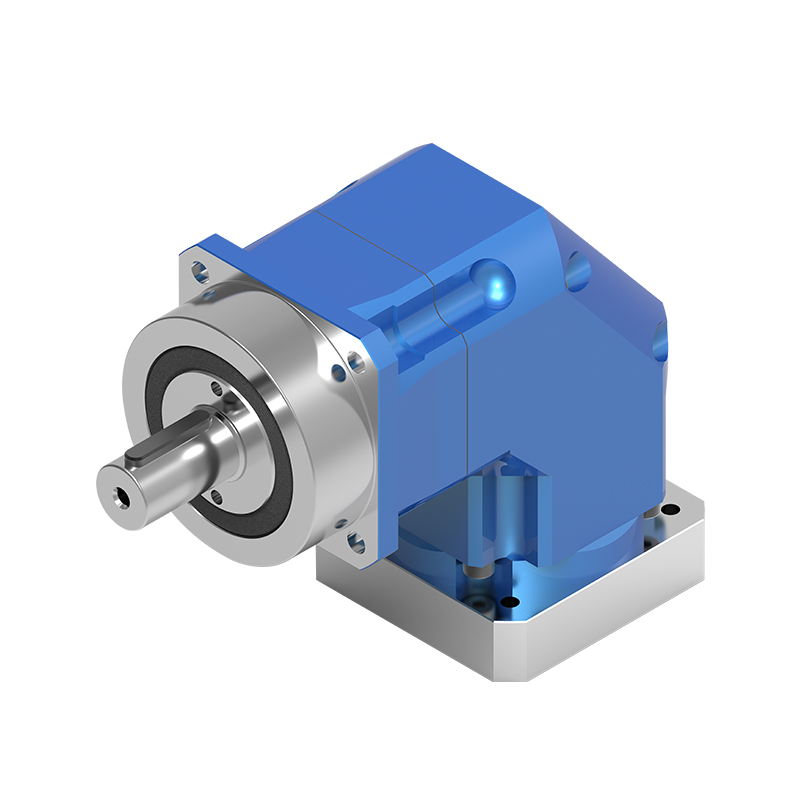
NSR-seriens planetreducerare har en spiralformad växeldesign. Denna innovation gör inte bara det ...
Se Detaljer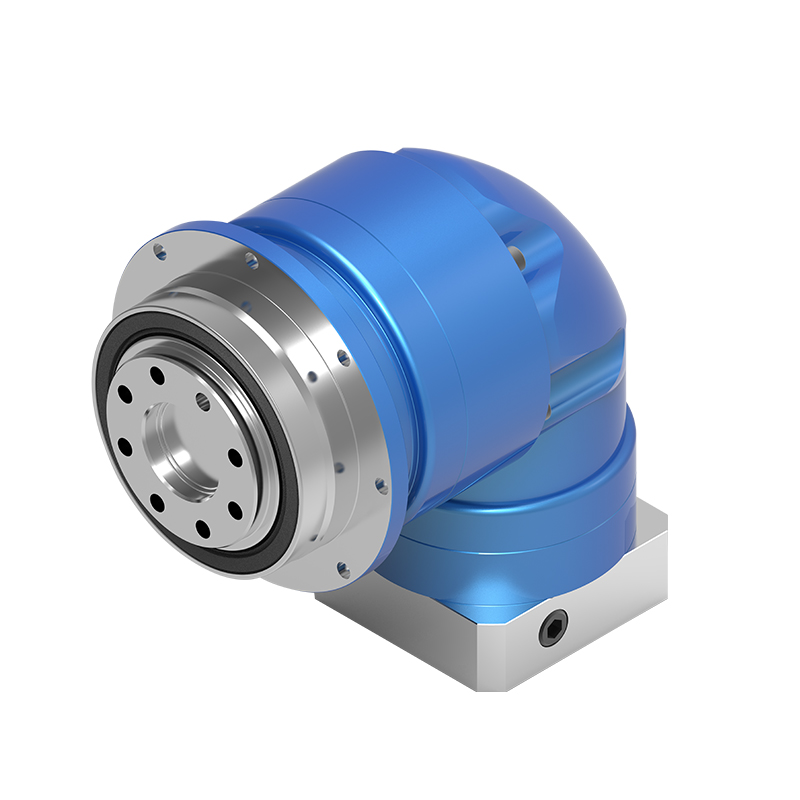
NTR-seriens planetreducerare antar spiralformad konisk växeldesign, som tillåter höghastighetsinm...
Se Detaljer
● Olika alternativ för utgående axel ● Högt vridmoment ● Hög effektivitet ● Lång livslän...
Se Detaljer
För att möta behoven för olika arbetsförhållanden erbjuder TD-2P-seriens reducerare en mängd olik...
Se Detaljer

