 språk


Lågbrus Multi-specifikation Integrated-Structure Planetary Reducer AHS-serien
Planetär reducering
Planetära reducerare intar en viktig position inom området industriell automation. Designen med h...
Se DetaljerEn kompakt SCARA-robotarm som utför plockning-och-placering dygnet runt vid 0,4 s cykeltid, med en nyttolast på 2 kg och 3 000 timmars kontinuerlig drift, gör beslutet om reducering vid gemensamt affärskritiskt. Vid axelaxeln, där kombinerad armmassa och nyttolast skapar det högsta momentet, den harmonisk drivning vs planetväxellåda valet avgör repeterbarhet, underhållsintervall och totalkostnad per axel.
En SCARA-fog har ett smalt driftsutrymme men en snäv toleransbudget. Innan du jämför harmoniska och planetariska konstruktioner, definiera de tre icke förhandlingsbara kraven: positioneringsrepeterbarhet, momentstyvhet och topp momentant vridmoment.
För armbågs- och handledsaxlar ger en harmonisk drivning det lägsta möjliga glappet i en enstegsenhet. Den flexibla yttre spline, eller flexspline, deformeras för att bibehålla kontakt med den cirkulära spline, vilket ger nästan noll glapp utan ett förspänningssystem.
 Flexibel kugghjulsreducerare i BSHF-serien för leder med lågt spel Designad med en stor ihålig axel och kompakt kropp, erbjuder denna reducer högt vridmoment och styvhet samtidigt som den minimerar vikten, vilket gör den idealisk för lätta robotarmar och precisionsleder. Visa produkt →
Harmoniska enheter är också det lättaste sättet att uppnå hög reduktion i ett litet kuvert. Ett enda steg ger 50:1 till 160:1, vilket eliminerar en sekundär rem eller växelsteg. För en 2 kg nyttolast SCARA, ser armbågsaxeln försumbara stötbelastningar, så utmattningsgränsen för flexspline är inte en begränsande faktor vid nominell drift.
0,1 bågmin eller mindre
50:1 till 160:1
0,9 kg
Där en harmonisk enhet kämpar är axelaxeln i en 10 kg eller större SCARA. Flexspline- och lagerenheten i ett stycke har lägre stöttolerans än en härdad planetväxelsats. Belastningsspikar från kollisionsdetektering eller höghastighetsverktyg i ändarna kan överskrida flexsplines vridmomentkapacitet och orsaka permanent inställning.
Planetväxellådor vinner axelaxeln för större SCARA-robotar eftersom de hanterar högt vridmoment och stötbelastningar med ett växelarrangemang med delad last. Flera planetväxlar delar på belastningen, så det maximala vridmomentet fördelas över många kuggkontaktpunkter.
 AHB Planetväxellåda Reducer med lågt spel och högt vridmoment Med härdade och slipade spiralformade växlar, ger denna reducerare jämn, tyst drift och hög styvhet, vilket gör den väl lämpad för axelaxlar som hanterar tunga belastningar och frekventa vändningar. Visa produkt →
Precisionsplanetreducerare i AHB-klassen erbjuder vanligtvis 1 till 3 bågminutspel i standardprecisionsversioner och 0,5 till 1 bågminut med ett förspänt utgående lager. Genom härdning och slipning motstår kuggflankerna yttätning även vid frekventa start-stopp-omkastningar. Precision planetreducerare för robotleder rutinmässigt ser sådana förhållanden.
Lösningen med minsta förspänning eller lagerbricka i moderna planetenheter kan ge ett flöde under 0,1 mm. Ändå betyder de interna flankavstånden att det uppmätta glappet vid utgången nästan aldrig är under 0,5 bågminut utan en sofistikerad broms eller dubbeldrivningssteg.
Tabellen nedan sammanfattar de mest relevanta måtten för SCARA gemensamt urval.
| Metrisk | Harmonic Drive | Planetary Gearbox | SCARA Relevans |
| Motreaktion | 0,1 bågmin eller mindre | 1 till 3 bågmin | Kritisk för plocknoggrannhet |
| Enstegsförhållande | 50:1 till 160:1 | 3:1 till 10:1 | Bestämmer motorstorlek |
| Vridstyvhet | Hög per massa | Högre absolutvärde | Motstår armvibrationer |
| Stötbelastning | Begränsad av flexspline | Utmärkt | Skyddar mot kollisioner |
| Kontinuerligt vridmoment vid 50 % varvtal | Måttlig | Hög | Saker på axeln |
| Livslängd | 10 000 till 20 000 timmar | 20 000 till 40 000 timmar | Definierar underhållsplan |
En viktig strukturell skillnad: harmoniska drivenheter förlitar sig på flexspline-avböjningen för att generera växelkontakt, och belastningen bärs av den cirkulära spline och flexspline samtidigt. Planetväxellådor använder tre eller fyra identiska planeter för att fördela belastningen, så en tillfällig överbelastning är mer förlåtande.
Harmoniska drivningar levererar 60 till 75 procent effektivitet vid ett förhållande på 50:1, medan planetväxellådor vanligtvis når 90 till 95 procent vid samma utväxling. Skillnaden visar sig som värmeutveckling i kontinuerlig drift med SCARA. Servomotorn måste ge extra ström för att övervinna det högre tomgångsmomentet hos en harmonisk reducerare i vila, vilket påverkar styrenhetens förstärkning och kan orsaka termisk drift i en kompakt arm.
ZHEJIANG BEITTO TRANSMISSION TECHNOLOGY CO., LTD., som bygger under varumärket BEITTO, har bevittnat detta felläge upprepade gånger i fält: en harmonisk driven armbåge som tappar positionsnoggrannhet efter en tvåskiftsdag eftersom servolindningstemperaturen stiger med 15 grader Celsius över nominellt. Planetära reducerare, med sina enklare rullande elementförluster, förblir svalare under samma arbetscykel.
Välj reduceringstyp genom att implementera en utvärderingsprocess i fem steg.
En vanlig regel från fältet: om axelns vridmoment överstiger 40 Nm och roboten inte kör en strikt renrumsapplikation, är planetalternativet det säkrare designvalet. För en 5 kg nyttolastklass SCARA erbjuder harmoniska drivningar på armbågen och handleden en lättare, enklare arm med färre växlingssteg.
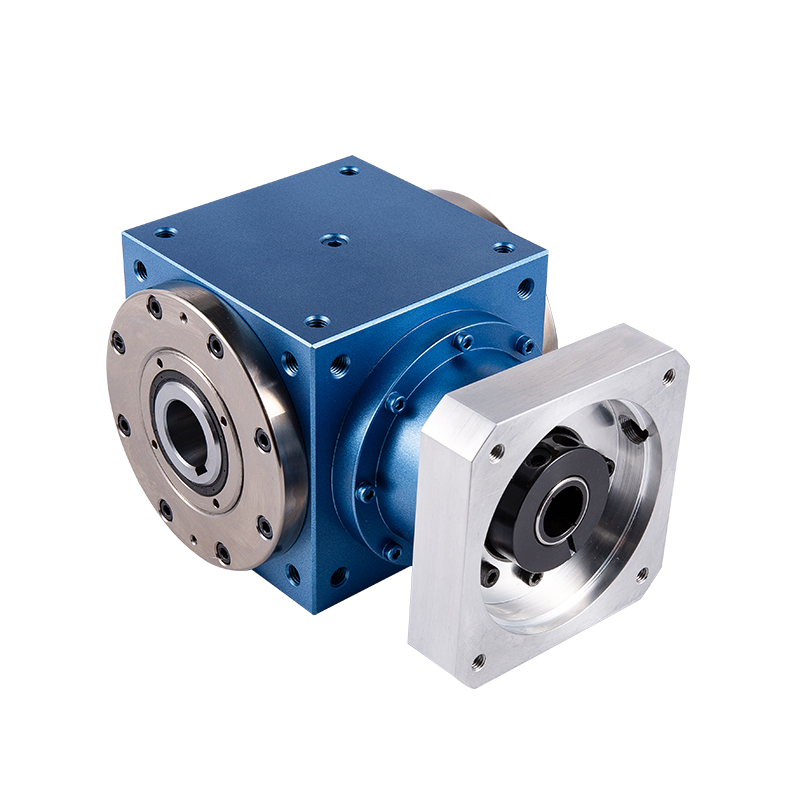 TD-CR Series Spiral Bevel Gear Commutator med hålaxelutgång Denna reducerare har en ihålig axeldesign för flexibel routing och ger smidig, effektiv kraftöverföring med lågt spel och högt vridmoment, vilket stöder fleraxliga konfigurationer i kompakta system. Visa produkt →
Många integratörer i Kina och Europa bygger hybrid SCARA-arkitekturer: en planetreducerare på axeln, två harmoniska enheter på armbågen och handleden. Detta tillvägagångssätt håller armens vikt nere samtidigt som vridmomentutrymmet vid axeln bevaras. TDCR-seriens engångsreducerare med flera utgångar kan också tjäna fleraxliga moduler, vilket minskar antalet komponenter i en kompakt robotarm.
I både harmoniska och planetariska enheter härrör felet från vibrationer och överhettning orsakade av servomotorns oscillerande vridmoment. Reduceraren i sig är sällan ursprunget; ingångsvridmomentkurvan och armändens verktygströghet utlöser den. I harmoniska drivningar skapar upprepade stötbelastningshändelser mikrosprickor i flexspline och fortplantar sig så småningom till en fraktur. I planetenheter är lagerslitage från höga axiella belastningar det vanligaste uttjänta läget.
Ja, en harmonisk drivning på armbågs- och handledsaxlar används vanligtvis i denna nyttolastklass. Det låga glappet på 0,1 bågmin eller mindre tjänar högnoggrannhet plocka-och-place-operationer, och den lilla massan håller armens dynamik hanterbar. Axelaxeln, om den också drivs av en harmonisk enhet, bör hålla sig under den nominella vridmomentgränsen vid kollision.
Endast om ledvridmomentet är under den harmoniska frekvensomriktarens nominella kapacitet och roboten möjliggör mindre än 0,3 bågmin vägavvikelse. Över en nyttolast på 10 kg är planetarans högre stöttolerans den avgörande faktorn. En eftermontering kommer också att kräva en servoförstärkningsomställning eftersom vridstyvheten och den reflekterade trögheten ändras.
Den använder en planetreducerare på den tunga axeln och harmoniska drivningar på handleden, vilket ger hög styvhet och stöttolerans framtill utan att ge avkall på precision med lågt glapp vid arbetstillfället. Många automatiska monteringsmaskiner använder denna uppdelning när nyttolasten är mellan 3 och 10 kg.

Planetära reducerare intar en viktig position inom området industriell automation. Designen med h...
Se Detaljer
Med sina högprecisionsegenskaper kontrollerar planetreduceraren spelet framgångsrikt inom 3 minut...
Se Detaljer
Planetreduceraren har en spiralformad växeldesign, vilket möjliggör smidig och tyst drift och ger...
Se Detaljer
Funktioner hos planetreducerare 1. Tyst: Använd spiralformade kugghjul för att uppnå jämn...
Se Detaljer
1. NBR-seriens planetreducerare använder spiralformad vinkelväxel, med högt nominellt utgående vr...
Se Detaljer
NLR-seriens planetreducerare antar en spiralformad konisk växeldesign, som tillåter höghastighets...
Se Detaljer
NSR-seriens planetreducerare har en spiralformad växeldesign. Denna innovation gör inte bara det ...
Se Detaljer
För att möta behoven för olika arbetsförhållanden erbjuder TD-2P-seriens reducerare en mängd olik...
Se Detaljer
BCSF-seriens flexibla växelreducerare strävar efter den ultimata lättheten och enkelheten i desig...
Se Detaljer
Den flexibla växelreduceraren i BCSG-serien är designad för att vara lätt och enkel, vilket inte ...
Se Detaljer

